这套机构要服务的是冲压加工。模具合拢完成加工动作,开模、退料、工位间传递和机构避让则为下一次冲压做好准备。理解凸轮的作用,应把这些动作放进完整冲压循环,而不只看工件怎样从一个位置移到另一个位置。
凸轮怎样把连续运动变成有先后次序的动作?
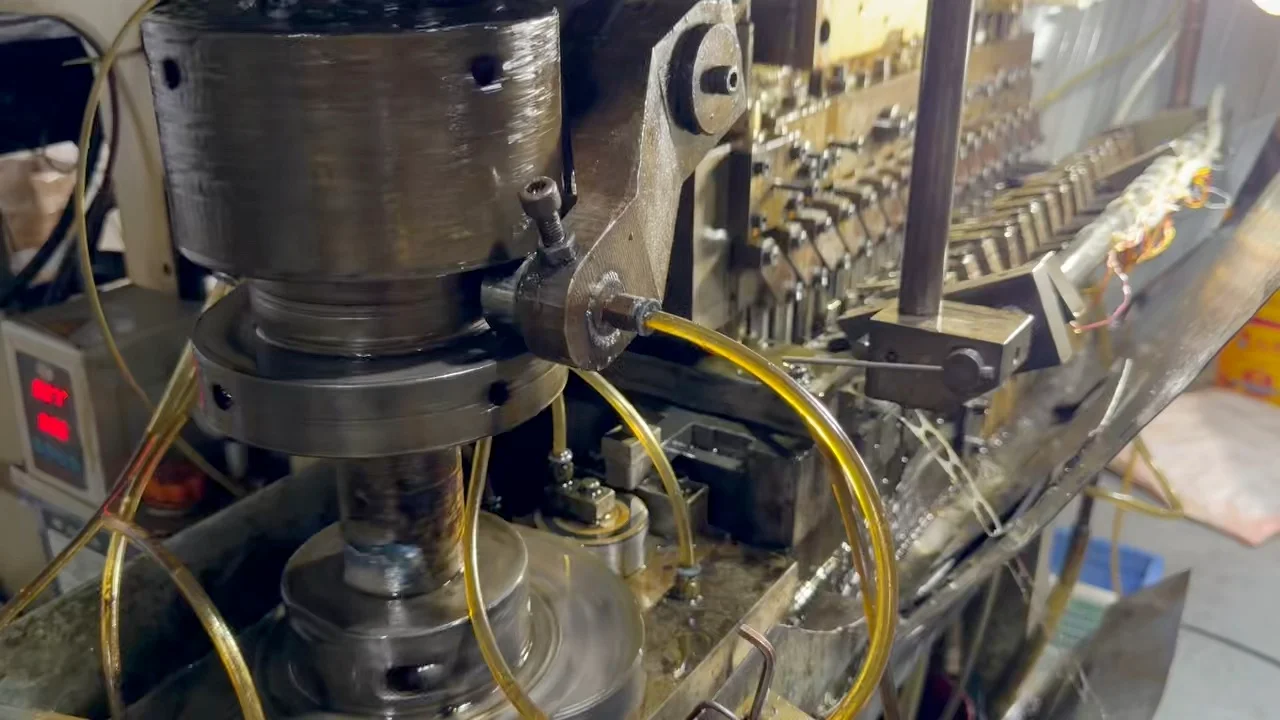
以旋转凸轮为例:主轴持续转动,接触凸轮的滚子或其他从动件沿轮廓运动,从而产生往复直线运动或摆动。轮廓变化决定从动件何时开始移动、移动多少、何时停住以及何时返回。卡内基梅隆大学的机构学教材把一个凸轮运动循环概括为升程、停歇与回程。[1]
这里的“停歇”是指输入仍在运动,而某个从动件在设计区间内保持位置。它给其他动作留下时间。例如,送进方向可以暂时不动,让工件先被抬离定位部位;到达下一工位后,也可以先保持水平位置,再完成放下和松开。
从动件的运动还需要经过机构转换。摆臂长度、连杆布置和导向方向会影响夹爪的实际行程,因此,凸轮轮廓的高度变化不一定等于工件最终的移动距离。
在一套机械驱动方案中,可以用不同凸轮或不同运动支路控制送进、升降与夹持。各支路相对于共同输入的先后关系,就是时序设计的重要部分。不能仅凭外观看到一个凸轮,就认定所有动作都由它单独完成。
整套冲压循环中,模具动作与凸轮怎样配合?
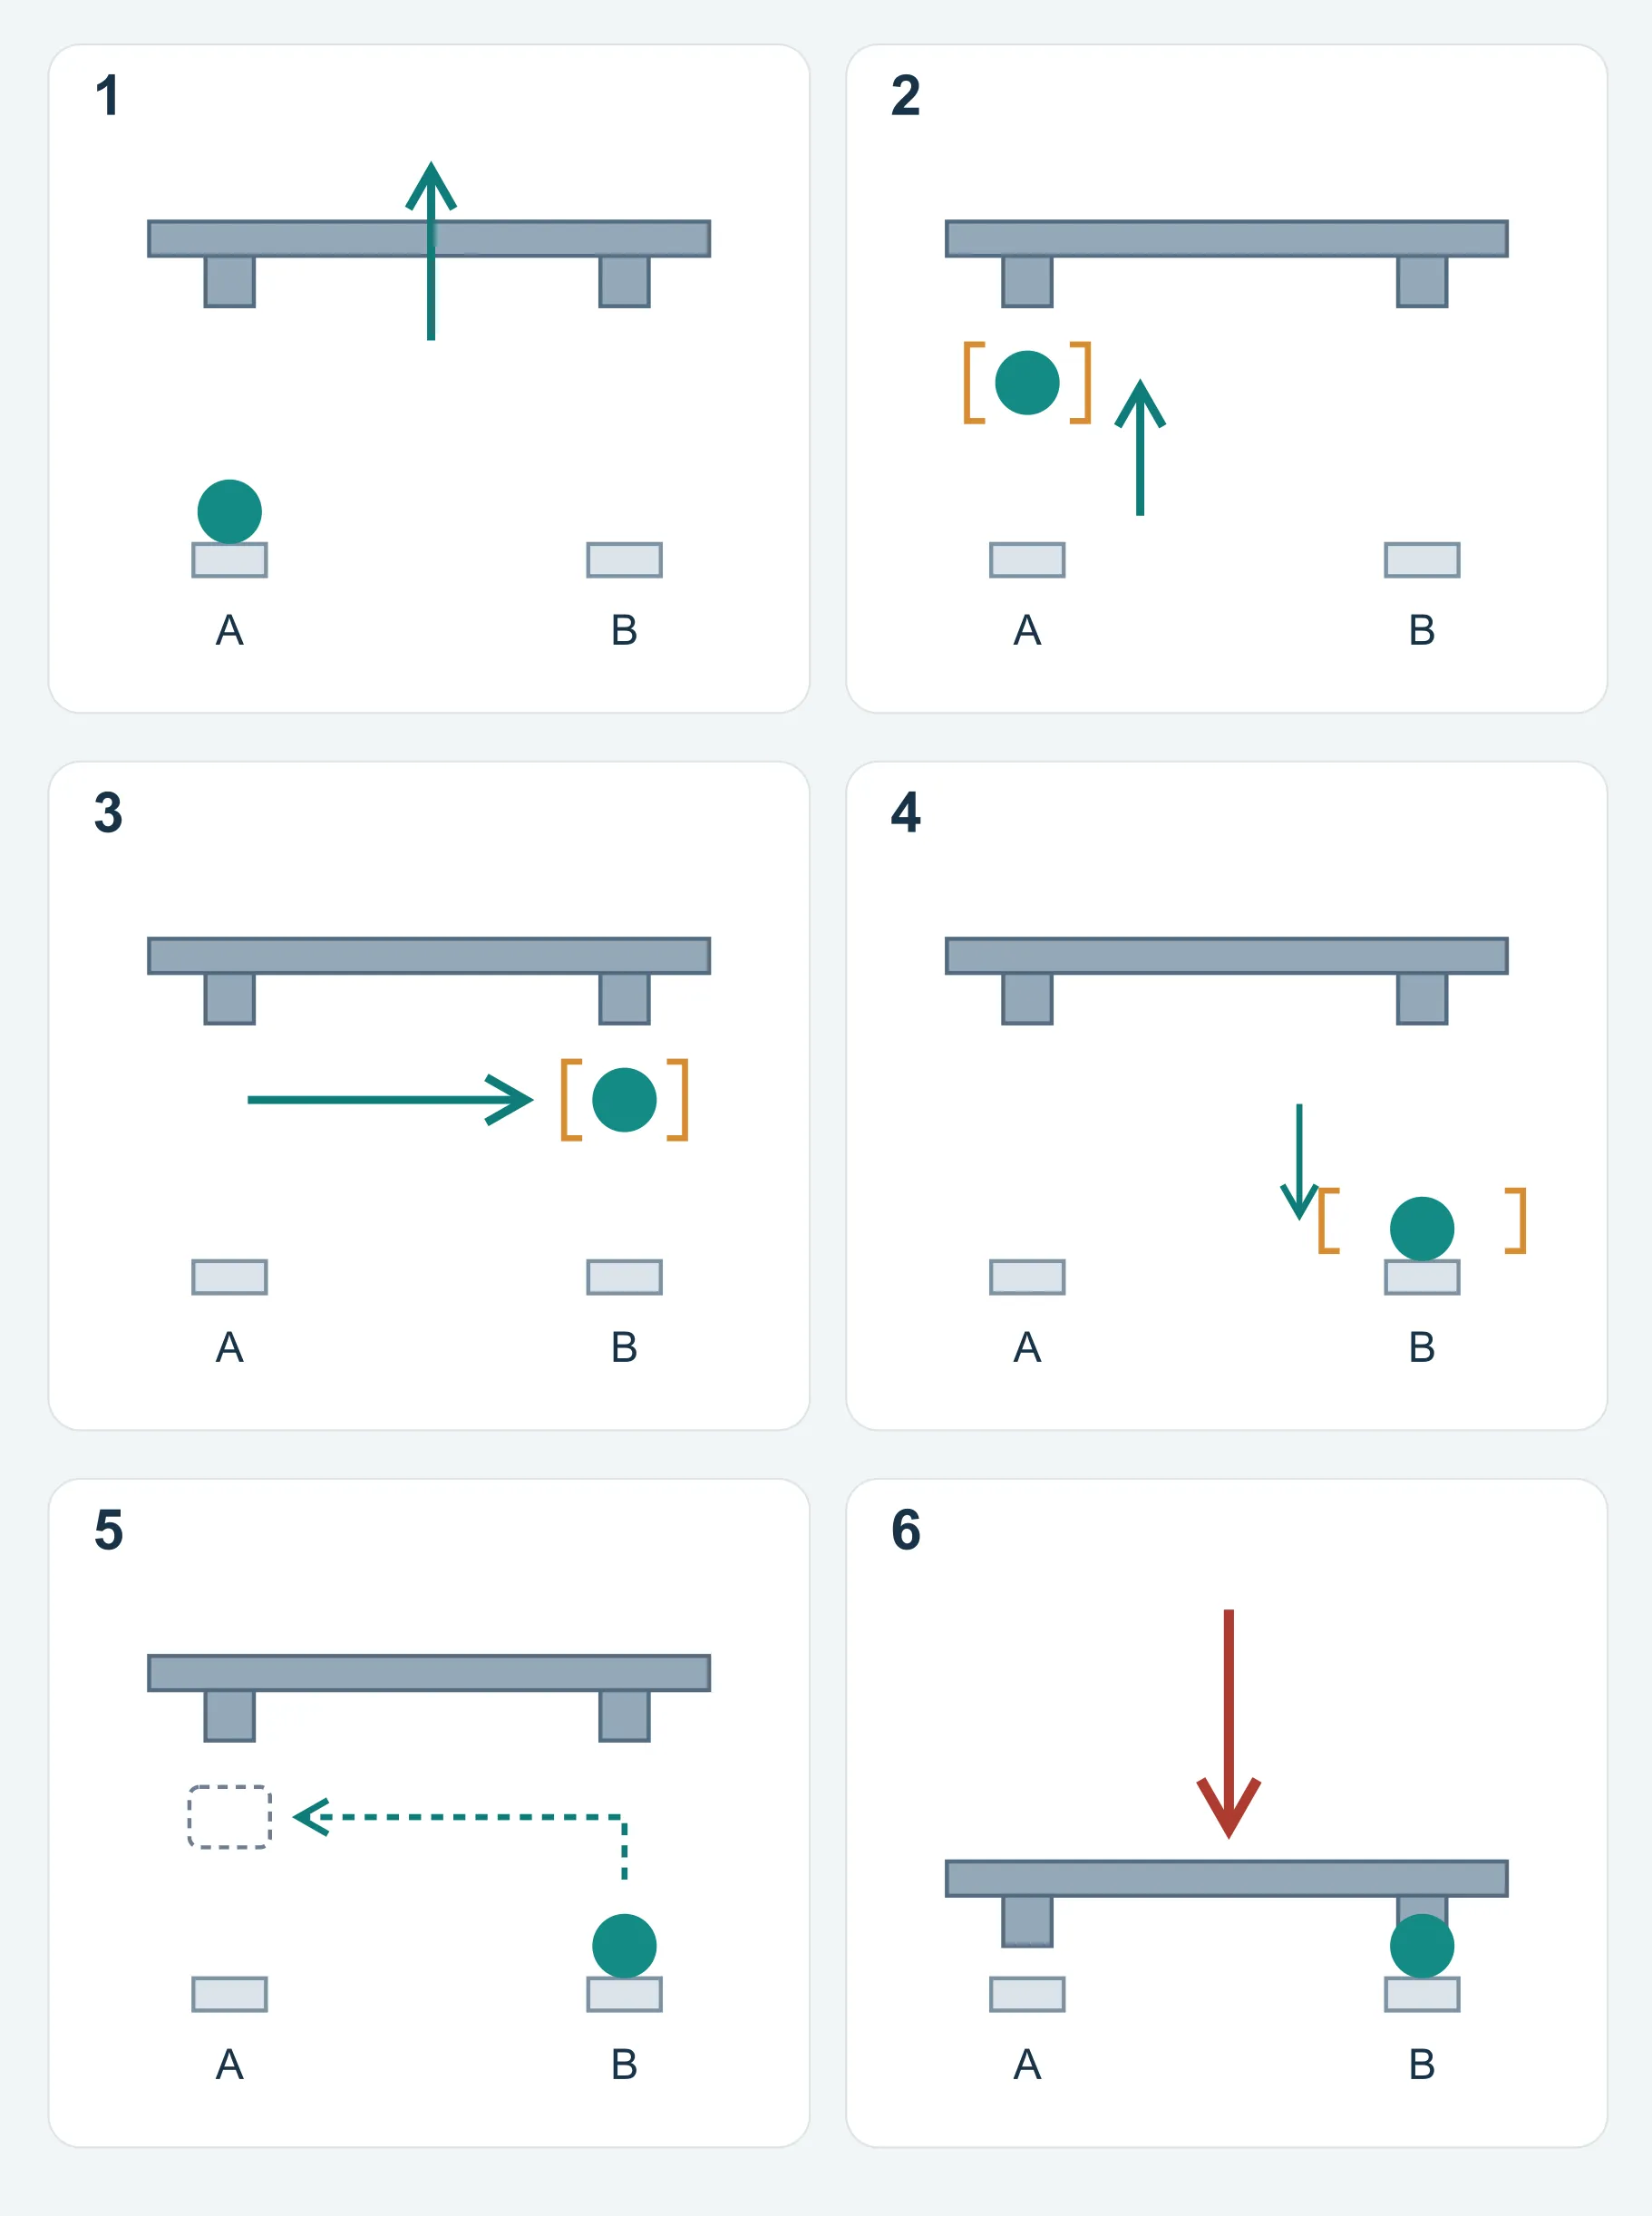
先看压力机与模具:一次冲压结束后,模具打开,工件需要脱离上一工序的约束;传递机构再把工件送到下一工位。工件可靠落座、传递机构让开之后,模具才能按设计条件进行下一次冲压。工位间传递是冲压生产中的配合动作,冲压本身才是加工动作。
图中跟踪同一工件从A到B,并明确画出上模、下模和合模冲压。六格用于解释动作先后,不表示六个等长时间段,也不复原视频中设备的精确轨迹。开模、退料、夹取、抬升、送进与退出是否能重叠,要看实际模具和机构条件。AIDA所引用的伺服传递设备也分别列出送进、升降和夹持时机,需放在一起评审。[2]
凸轮轮廓及相连机构可以规定从动件的位移和停歇。应把它们与滑块行程、压料或顶料部件释放、工件落座及机构退出放在同一时序中核对。具体哪条支路驱动哪种动作,应结合装配关系确认;不能仅凭看到凸轮,就认定冲压力也由它提供。[1]
| 动作 | 工件和机构在做什么 | 进入下一动作前要确认什么 |
|---|---|---|
| 1. 开模与释放 | 上模打开,上一工序释放工件。 | 检查退料和工件释放,不能只看上模高度。 |
| 2. 夹取并抬升 | 机构夹住工件,使其离开支承和定位部位。 | 确认夹持可靠,并越过定位件及成形轮廓。 |
| 3. 送进 | 带着工件从A送向B。 | 核对工件和机构经过整个路径时的空间。 |
| 4. 落座并松开 | 工件进入B工位的支承和定位位置,再解除夹持。 | 确认工件得到可靠支承和定位后再松开。 |
| 5. 退出与回程 | 空载机构退出冲压工作范围,并按设计路径返回。 | 确认合模前机构已到规定的安全位置。 |
| 6. 合模冲压 | 模具合拢,完成下一道冲压加工。 | 确认工件位置与设计的合模条件,并在约定试模条件下验证整个循环。 |
停歇与相位,为什么比“看起来很顺”更重要?
两个动作各自都能完成,并不代表接在一起就能工作。夹爪尚未夹稳就开始抬升,工件可能滑落;尚未越过定位销就送进,可能发生刮碰;工件还没有可靠落座就松开,则可能偏离下一工位的定位位置。
评审时,可以把压力机滑块、压料或顶料部件、传递机构的各个运动,都放在同一条时间轴或主轴角度轴上。除了检查每个动作的终点,还要检查动作之间的交接:上一动作完成到什么程度,下一动作才可以开始?
“上模已经抬起来”只是一个条件。还要看工件能否取出、压料部件是否释放,以及夹爪连同工件经过整个路径时有无足够空间。实际安全窗口由模具和设备共同决定,不能为所有传递模套用一组固定角度。
机械同步使各支路具有确定的名义运动关系,但磨损、间隙、弹性变形和工件变化仍可能影响运行。设计中的时序关系,需要在装配和试模阶段得到验证。
同样一条路径,为什么提高速度后可能不稳定?
路径决定“经过哪里”,运动规律还决定“怎样到达”。如果速度突然改变,机构就需要很大的加速度,惯性载荷和振动也会随之增加。凸轮教材特别指出,简单的等速运动在起止端存在速度突变,不适合直接作为高速运行的理想方案。[1]
可以用一个关系理解提速的影响。设某段运动的行程为 h,完成时间为 T,运动写为 s=h·f(t/T),其中 f 表示不变的归一化运动规律。对时间求导可得:速度随 h/T 变化,加速度随 h/T² 变化。
因此,在行程和运动规律都不变时,把这段动作的完成时间减半,峰值加速度会变为原来的四倍。 如果运动质量也不变,相应的惯性力分量同样增大到四倍。这是运动学关系,不代表机构总受力、磨损或整机产量都按四倍变化。
这也解释了为什么手动转动或低速空跑能够说明基本路径,却不足以证明目标节拍下的带料稳定性。提速后还要观察夹持是否可靠、送料杆是否振动、零件是否弹跳,以及到位后是否有足够时间稳定下来。
从能运动到能生产,还要检查哪些结构?
除了移动距离,还需要评审从动件约束、受力传递,以及夹持到工位定位之间的交接。
从动件怎样贴合凸轮,并完成回程
弹簧、重力、沟槽或共轭凸轮都可能用于维持从动件与凸轮之间的约束。采用弹簧回程时,必须结合惯性、摩擦和工作载荷检查接触能否保持;采用沟槽或共轭结构时,则还要考虑间隙、润滑、接触状态和装配误差。[1]
回程方式应和工作方向一起看。仅检查凸轮“推得出去”,还不能说明机构在整个循环中都能按要求返回。
压力角、导向与接触部位是否合适
压力角描述接触力的作用方向与从动件运动方向之间的关系。对移动从动件而言,较大的压力角通常会增加侧向载荷,使导向部位更容易承受额外负担。允许范围要结合机构形式、速度、摩擦和载荷确定,不能只凭一个通用角度判断合格。[1]
若采用滚子从动件,还需区分滚子中心的轨迹与实际加工的凸轮轮廓。两者并不相同,不能把滚子中心轨迹直接当作凸轮外形。教材中的滚子凸轮设计也先确定节曲线,再求实际工作轮廓。[1]
夹持与定位分别由谁完成
夹爪首先要保证搬运过程中工件姿态受控。到达下一工位后,最终加工位置可能由模内定位销、定位面、型腔或专用夹具确定,具体分工取决于方案。
评审时应说清楚:夹爪把零件送到哪里,由哪些部位接住和定位,何时允许松开。薄壁、已成形或有外观要求的零件,还要检查夹持力和接触位置,避免为了“夹得更牢”而压伤或夹变形。
传递机构、级进模送料和模内斜楔,要分清用途
模内侧向机构可以用于侧冲孔或侧成形,它与搬运工件的传递机构承担不同任务。两者可以出现在同一套模具中,也都需要时序配合,但不能因为都使用了凸轮原理,就把它们视为同一类动作。
| 对象 | 主要解决的问题 | 评审重点 |
|---|---|---|
| 传递机构 | 把已分离的坯料或工件在工位之间搬运 | 夹持、路径、支承与定位交接、合模避让 |
| 级进模料带送料 | 让料带连同尚未切离的零件依次通过工位 | 步距、载带支撑、送料与导正配合 |
| 模内斜楔或侧向凸轮机构 | 把驱动运动转为侧向或倾斜方向的工作运动 | 工作行程、受力、导向、回程与成形干涉 |
评审传递方案时,要求看到什么?
一段连续运转的演示有助于理解动作。要判断方案能否用于指定零件,还应把运动、模具和实际工件联系起来检查:
这些资料能把“动作能做出来”进一步落实为“在约定条件下能重复地交接工件”。合格判据和试验范围应在验证前约定,不能只靠一段顺畅运行的视频代替。
- 工位与工件状态图。 每一站放什么形状的工件,在哪里夹持,在哪里支承和定位。
- 统一的动作时序图。 压力机、压料或顶料部件、夹持、升降和送进怎样配合,哪些区间允许动作重叠。
- 完整的干涉检查。 包括带料前进、落座、松开和空载返回;同时考虑工件尺寸变化、夹具突出部位和所需间隙。
- 约定条件下的带料试验记录。 标明零件与图纸版本、材料、设备设置、运行节拍、观察范围和发生的问题。检查结果既包括搬运,也包括后续加工的尺寸与表面状态。
- 异常检测与维护安排。 明确缺料、未取到件、未到位等状态怎样检测和处理,以及滚子、导向、夹爪等部位怎样检查和维护。