この装置の目的はプレス加工です。型閉じが加工を行い、型開き、離型、工程間搬送、退避が次のストロークを準備します。カムの動作は、この全体サイクルに合わせて確認する必要があります。
連続した入力を、順序のある動作に変える
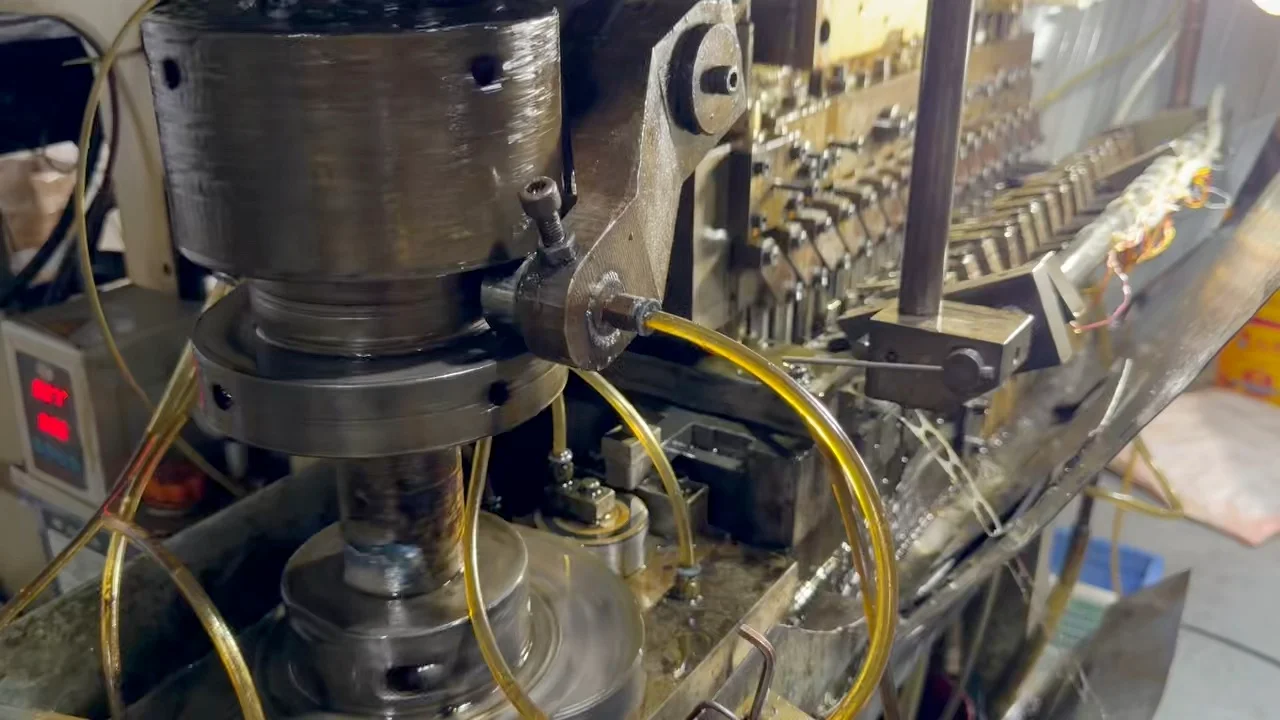
回転カムでは、ローラーなどの従動節が輪郭をたどり、直線運動または揺動を行います。輪郭が動き始め、移動量、休止、戻りを決めます。カーネギーメロン大学の機構学教材では、上昇、休止、復帰として整理されています。[1]
休止中も入力は動き続けますが、特定の従動節は設計上の位置を保ちます。ワークが位置決め部品を越えるまで送りを待つ、次の工程で下降・解放する間は水平位置を保つ、といった時間を確保できます。
アーム長、リンク配置、ガイド方向も実際のグリッパー移動量を左右します。カム輪郭の高さ変化が、そのままワークの変位になるとは限りません。
送り、昇降、把持を別のカムや運動分岐で駆動する構成もあります。共通入力に対する位相で順序が決まるため、見えているカム一つが全動作を生むとは断定できません。
プレスの全体サイクルとカムによる搬送はどう連動するか
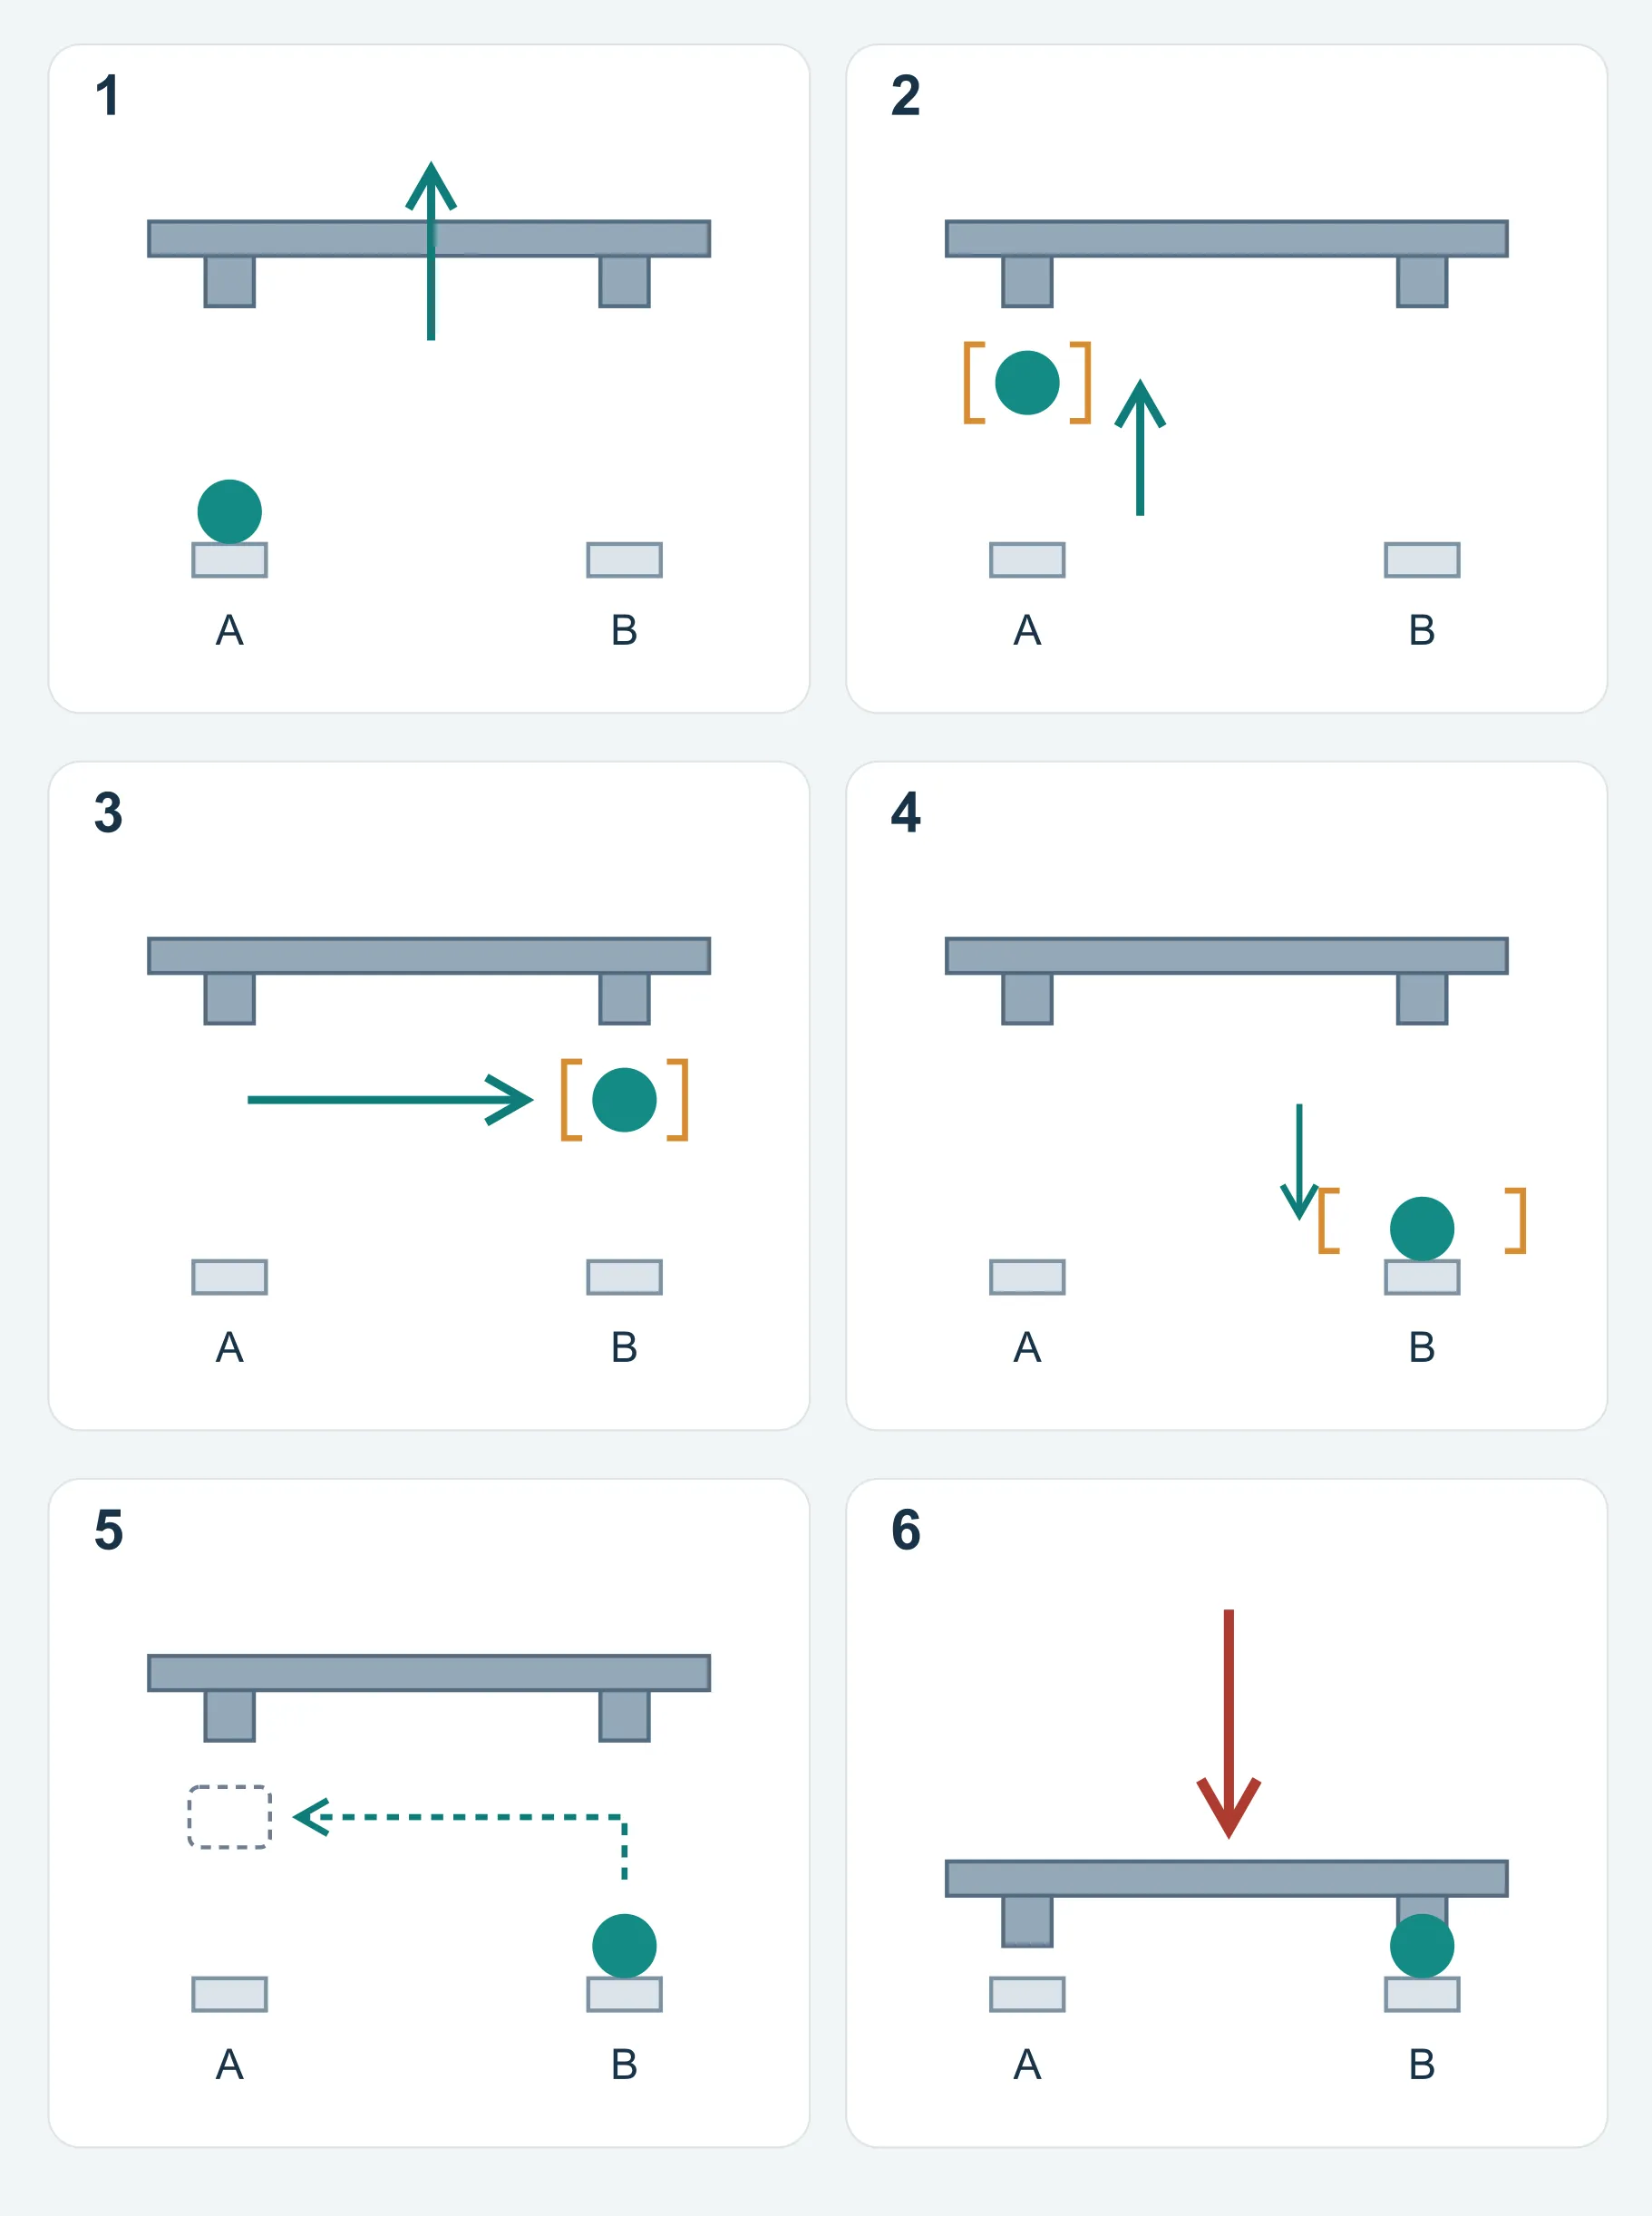
加工後に金型が開き、ワークが前工程の拘束から解放されます。機構が次のステーションへ送り、ワークが安定して位置決めされ、機構が退避してから次の型閉じへ進みます。搬送はプレス生産の補助動作です。
図は同じワークをAからBへ追い、型開きと型閉じも示します。六つの状態は等時間区分でも、撮影された機構の軌跡の再現でもありません。動作の重なりは実際の金型で確認します。引用したAIDAのサーボ搬送装置も送り、持上げ、把持時期を別々に示しています。[2]
カムとリンクは変位や休止を規定できます。その位相をスライド、押さえやエジェクタの解放、ワークの着座、退避と合わせて確認します。どの経路が何を駆動するかは組立関係で確認し、カムが見えるだけで加工力も供給すると判断しません。[1]
| 動作 | 移動・保持の内容 | 移行前の確認 |
|---|---|---|
| 1. 型開き・解放 | 上型を開き、ワークを解放する。 | 離型と解放を確認する。 |
| 2. 把持・持上げ | ワークを保持し、支持部から持ち上げる。 | 把持と位置決め部からの離脱を確認する。 |
| 3. 送り | ワークをAからBへ送る。 | 移動全体の干渉範囲を確認する。 |
| 4. 着座・把持解除 | Bへ支持・位置決めしてから把持を解除する。 | 解除前に支持と位置を確認する。 |
| 5. 退避・空戻り | 加工領域から退避して空で戻る。 | 型閉じ前に所定の安全位置へ到達する。 |
| 6. 型閉じ・加工 | 次の加工のため金型を閉じる。 | ワーク位置と型閉じ条件を確認し、合意した試験条件でサイクルを検証する。 |
滑らかに見えることより休止と位相が重要な理由
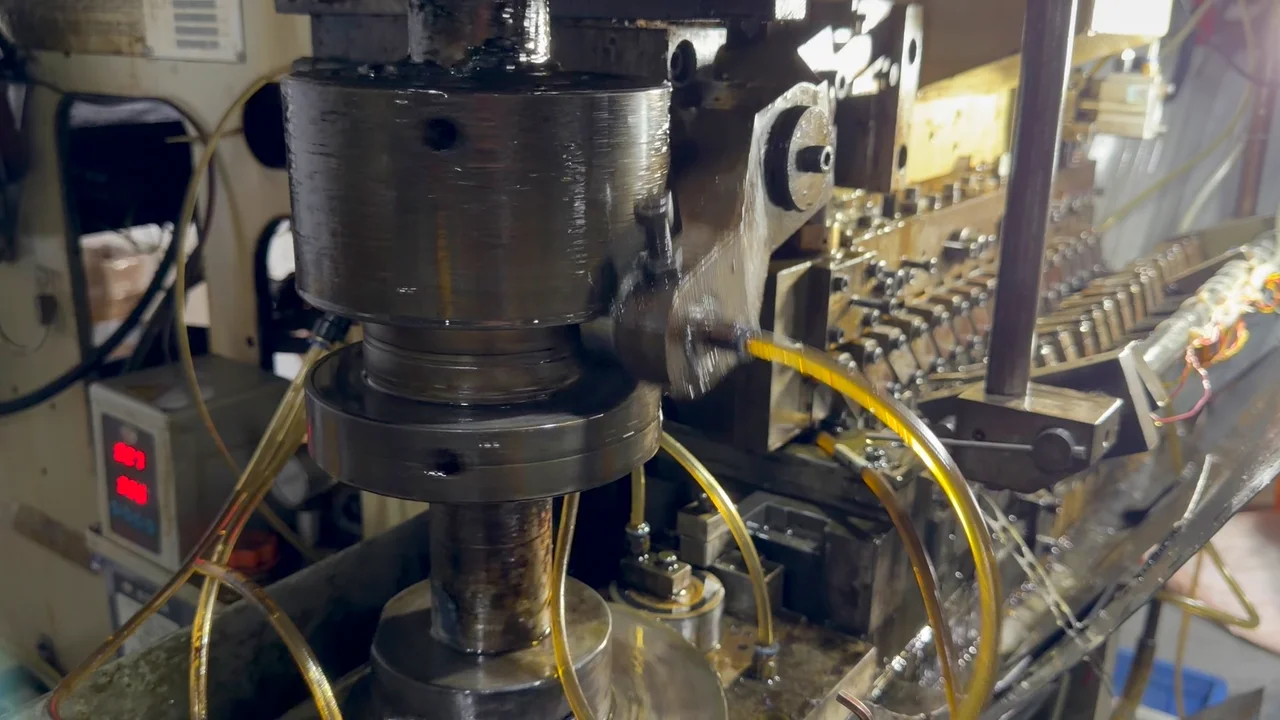
個別に成立する動作も、組み合わせると失敗することがあります。把持前の上昇は落下、位置決めピンを越える前の送りは衝突、確実に着座する前の解放は位置ずれにつながります。
プレススライド、押さえや突き出し機構、各搬送動作を同じ時間軸または主軸角度軸に並べます。終点だけでなく、前の動作がどこまで進めば次を開始できるかを確認します。
上型が開いたことは条件の一つにすぎません。ワークが取り出せる状態で、保持部品が解放し、ワークとグリッパーが全経路を通れる必要があります。時間窓は金型と設備で変わるため、固定の角度配分を全型に適用できません。
機械同期は公称の運動関係を定めます。しかし摩耗、がた、弾性変形、ワークのばらつきは残ります。組立・型試験で設計したタイミングを確認します。
同じ経路でも高速化すると不安定になる理由
経路はどこを通るか、運動則はどう到達するかを決めます。急な速度変化は大きな加速度を必要とし、慣性荷重と振動を増やします。教材では等速運動の始点・終点にある速度の不連続と、高速用途の制約が説明されています。[1]
ストロークh、所要時間T、一定の正規化運動則fとして、s = h·f(t/T)と書けます。時間で微分すると速度はh/T、加速度はh/T²に比例します。
ストロークと運動則を変えずに所要時間を半分にすると、最大加速度は4倍です。移動質量も一定なら対応する慣性力成分も4倍になります。総荷重、摩耗、設備の生産量まで4倍変化するという意味ではありません。
手回しや低速空運転は基本経路の確認にはなりますが、目標速度での実ワーク搬送を証明しません。把持、搬送バーの振動、ワークの跳ね、着座後の安定時間を確認します。
生産に使うために確認する構造
移動量に加えて、従動節の拘束、力の伝達、把持から工程内位置決めへの受け渡しを確認します。
従動節の接触と戻り
ばね、重力、溝、共役カムなどで拘束を維持できます。ばね戻りは慣性、摩擦、作業荷重の下でも接触を保つ必要があります。溝や共役方式でも、すきま、潤滑、接触、組立誤差の確認が必要です。[1]
戻りと作業ストロークを一緒に確認します。押し出せることだけでは、一周期を通じて適切に戻れるとはいえません。
圧力角、ガイド、接触形状
圧力角は接触力の方向と従動節の移動方向の関係を示します。直動従動節では、大きい圧力角は一般にガイドの横荷重を増やします。許容値は方式、速度、摩擦、荷重で変わり、単一の汎用値だけでは判定できません。[1]
ローラー中心の軌跡と実際のカム輪郭は異なります。中心軌跡をそのまま加工輪郭にしてはいけません。教材もピッチ曲線を求めてから作動輪郭を導いています。[1]
保持と位置決めを誰が担当するか
グリッパーは搬送中の姿勢を管理します。最終加工位置は、設計に応じて金型のピン、基準面、キャビティ、専用治具などで決まります。
受け渡す位置、支持・位置決め部品、解放時点を明確にします。薄肉、成形済み、外観重視のワークでは、把持力と接触位置を確認し、強くつかむことで傷や変形を生じさせないようにします。
トランスファ、条材送り、金型内横動作を区別する
横方向カムは側面穴抜きや横成形を行う場合があります。工程間でワークを搬送する機構とは役割が異なります。同じ型に共存して同期が必要でも、カム原理を使うことだけで同じ動作とはいえません。
| 機構 | 主な目的 | 確認点 |
|---|---|---|
| ワーク搬送機構 | 分離したブランクやワークを工程間で運ぶ。 | 把持、経路、支持と位置決めへの受け渡し、型閉じ時の退避。 |
| 順送金型の条材送り | まだ切り離していないワークを条材と共に各工程へ送る。 | ピッチ、キャリアの支持、送りとパイロットの連携。 |
| 金型内のくさび・横方向カム | 入力を横または斜めの作業ストロークへ変換する。 | 作業ストローク、荷重、ガイド、戻り、成形時の干渉。 |
搬送方式の評価で求める資料
動作実演は理解を助けます。特定ワークへの適用判断では、実際の金型とワークに動作を結び付けて確認します。
これらの記録により、動くことの実証から、合意条件で受け渡しを繰り返せる検証へ進めます。合格基準と試験範囲は事前に決め、滑らかな動画だけで代用しません。
- 工程図とワーク中間形状:各工程の形状、把持位置、支持、位置決め。
- 共通の動作線図:プレス、押さえ・突き出し、把持、昇降、送りと許容される重なり。
- 全経路の干渉確認:実ワーク送り、着座、解放、空戻り。寸法ばらつき、治具突出部、必要なすきまも含める。
- 合意条件での実ワーク試験記録:図面改訂、材料、設定、速度、観察範囲、問題点。搬送だけでなく後工程の寸法と表面も確認する。
- 異常検知と保全:ワークなし、取り損ね、未着座の検知・対応と、ローラー、ガイド、グリッパーの点検保全。