Bu düzeneğin amacı presle şekillendirmedir. Kalıp kapanışı işleme hareketini gerçekleştirir; açılma, parçanın serbest kalması, istasyonlar arası transfer ve kaçınma sonraki vuruşu hazırlar. Kam hareketi bütün çevrimle uyumlu olmalıdır.
Kam sürekli hareketi nasıl sıralı işlemlere dönüştürür?
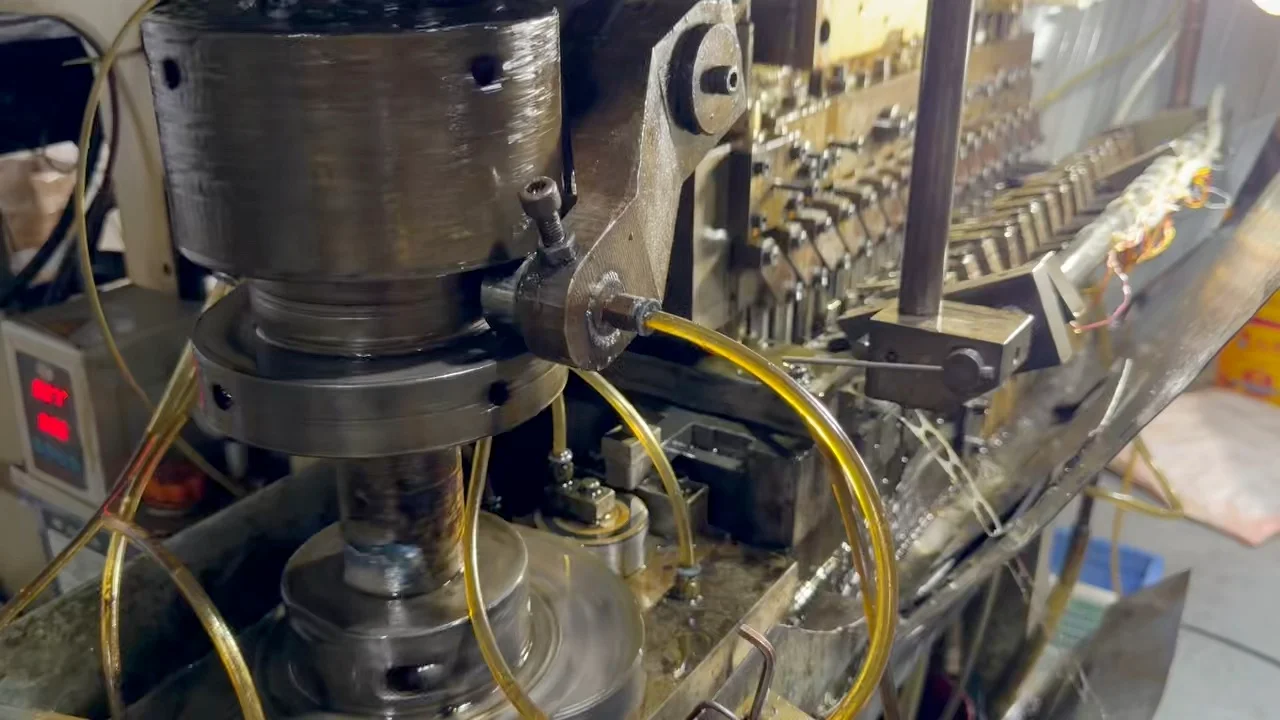
Dönen bir kamda makara veya başka bir izleyici profili takip ederek doğrusal ya da salınımlı hareket üretir. Profil; başlangıcı, yolu, beklemeyi ve dönüşü belirler. Carnegie Mellon mekanizmalar kitabı çevrimi yükselme, bekleme ve dönüş olarak açıklar. [1]
Beklemede giriş hareket etmeye devam ederken belirli bir izleyici tasarlanan konumunu korur. Böylece parça konumlandırıcıdan kurtulana kadar ilerleme bekleyebilir veya parça indirilip bırakılırken yatay konum sabit tutulabilir.
Kol boyları, bağlantılar ve kılavuzlar gerçek tutucu strokunu da etkiler. Kam profili yüksekliğindeki değişim, parçanın son yer değiştirmesine eşit olmak zorunda değildir.
İlerleme, kaldırma ve kavrama için farklı kamlar veya hareket kolları kullanılabilir. Ortak girişe göre fazları sıralamayı belirler. Tek bir kam görmek, bütün hareketleri onun ürettiğini kanıtlamaz.
Pres çevrimi ve kamla koordine edilen transfer nasıl birlikte çalışır?
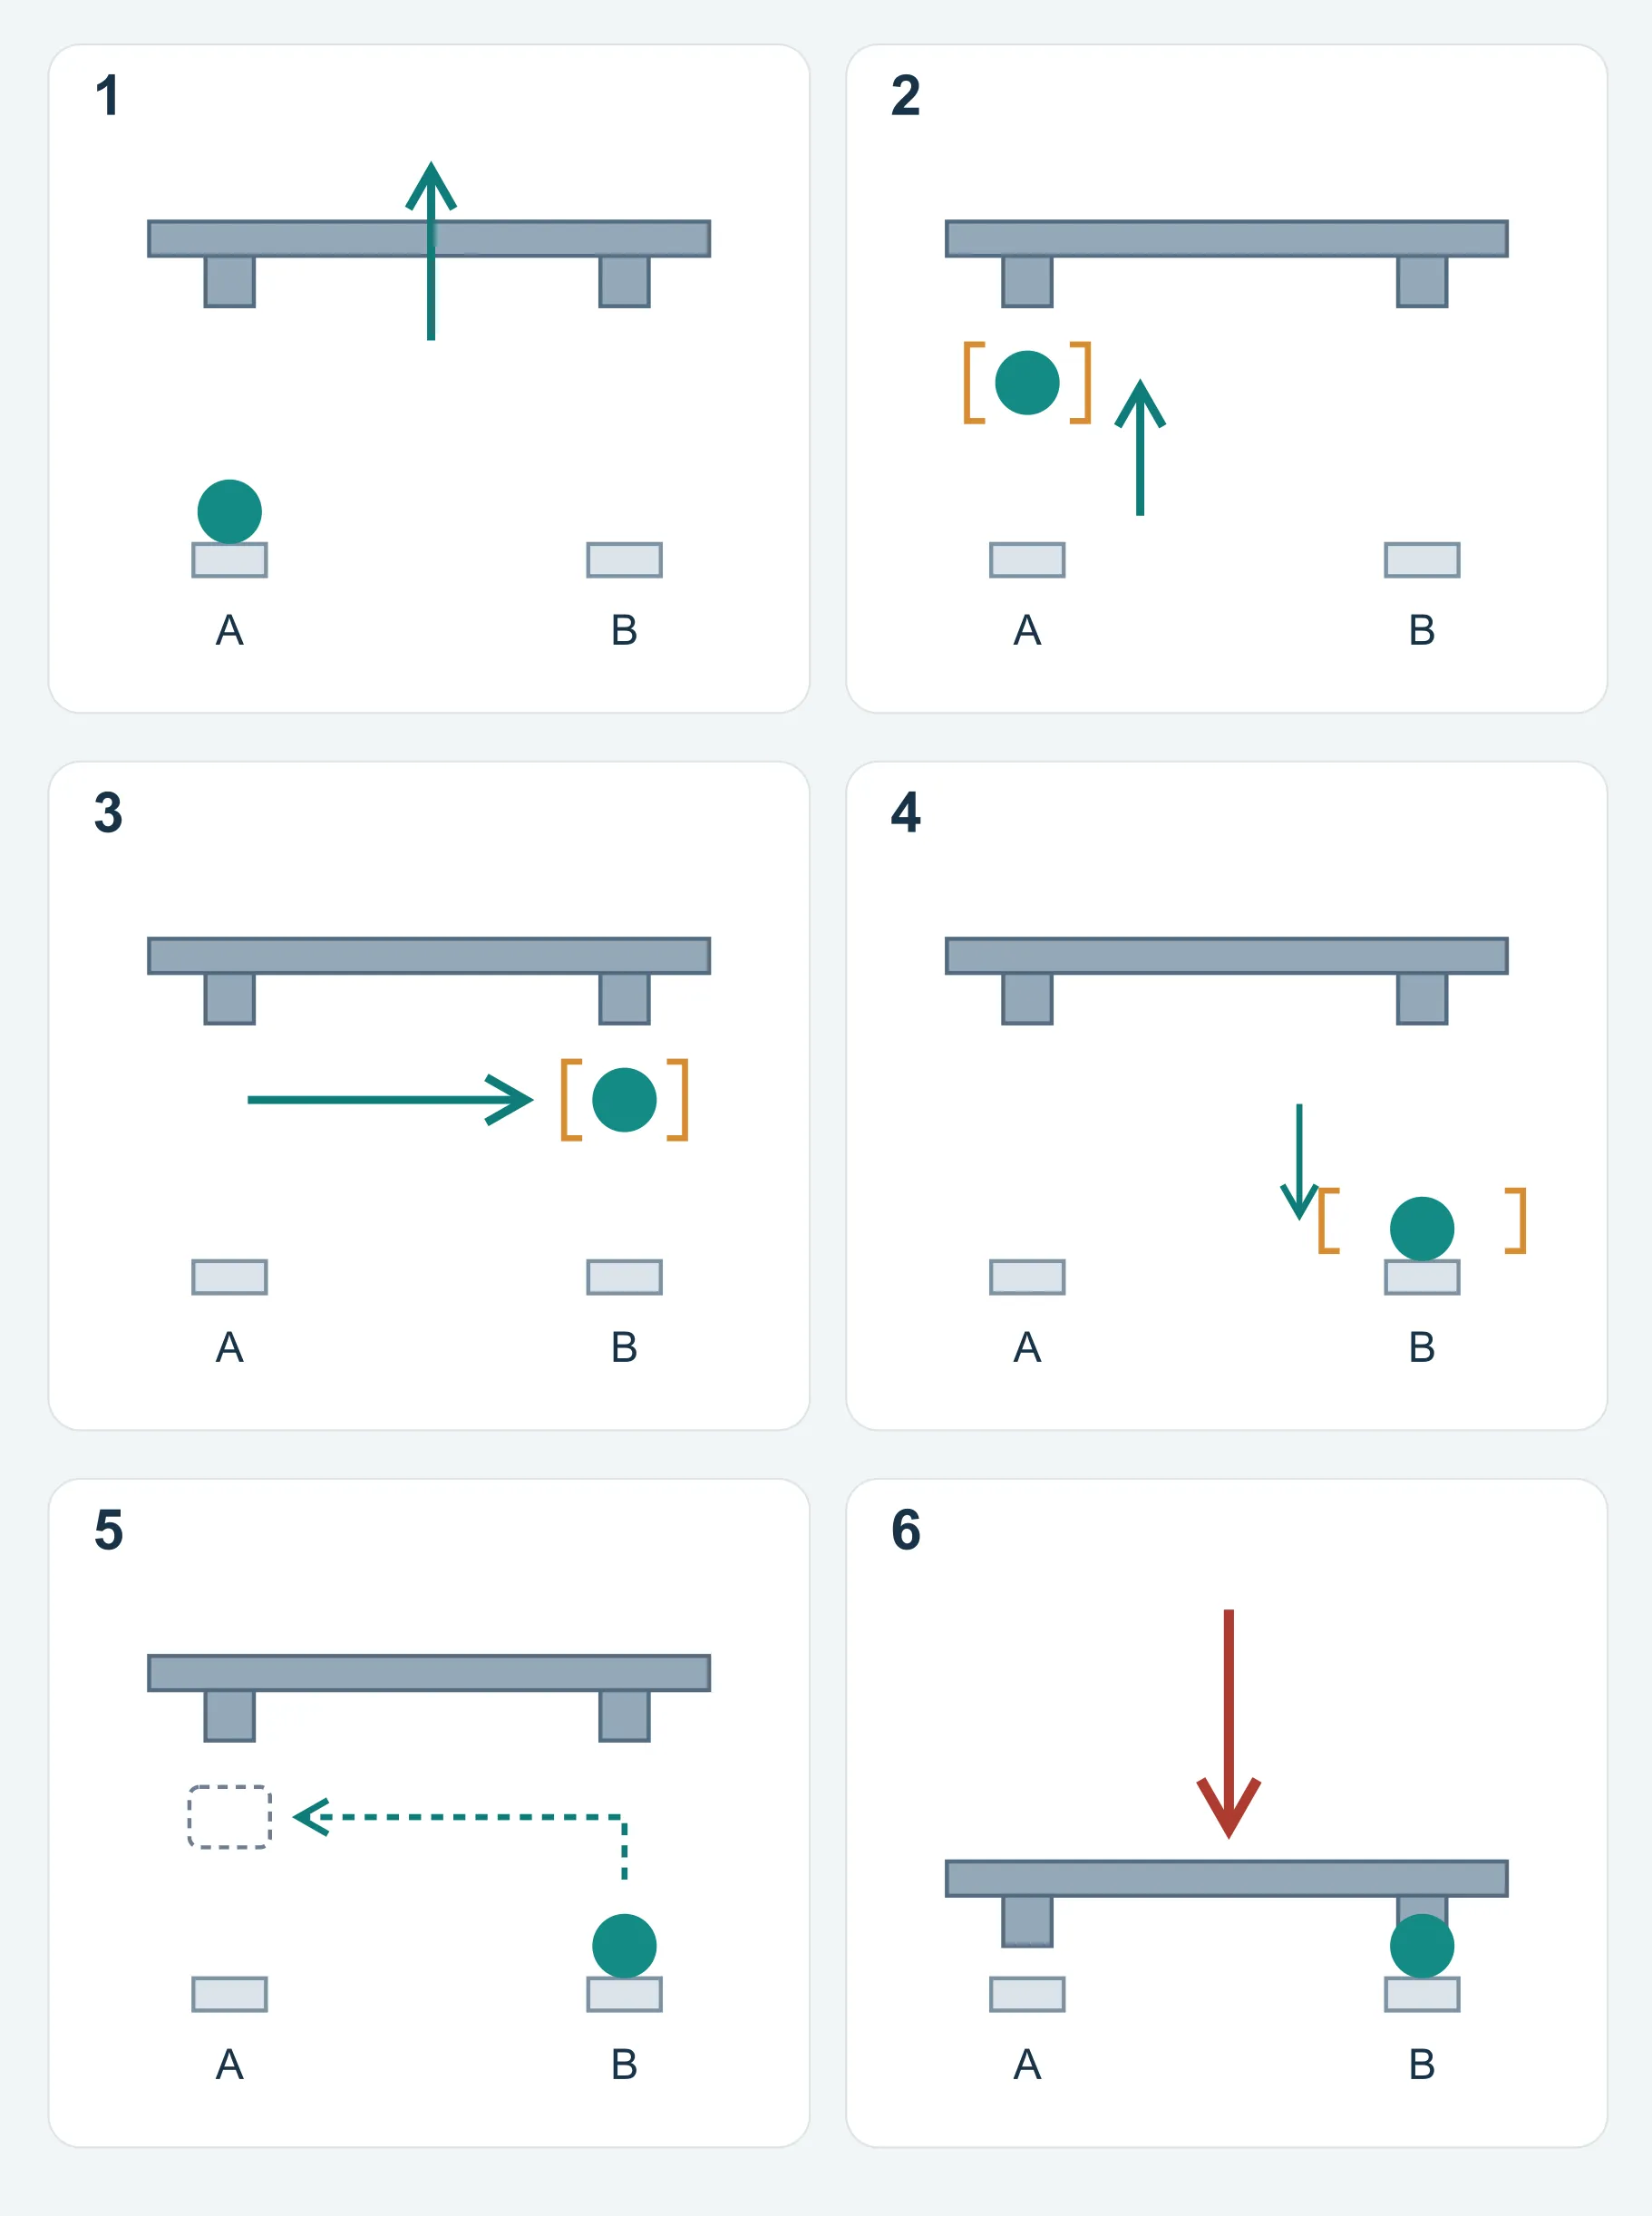
Vuruştan sonra kalıp açılır ve parça serbest bırakılır. Transfer mekanizması parçayı sonraki istasyona taşır. Parça oturup konumlandıktan ve mekanizma çekildikten sonra sonraki kapanış gerçekleşebilir. Transfer, pres üretiminin yardımcı hareketidir.
Şema aynı parçayı A’dan B’ye izler; kalıbın açılıp kapanmasını da gösterir. Altı durum eşit zaman aralıkları veya videodaki makinenin yörüngesi değildir. Hareketlerin örtüşmesi gerçek kalıba göre kontrol edilir. AIDA, atıf yapılan servo transfer sisteminde ilerletme, kaldırma ve kavrama zamanını ayrı belirtir. [2]
Kam ve bağlantıları yer değiştirme ile beklemeyi belirleyebilir. Faz; pres koçu, baskı veya itici elemanların bırakması, parçanın oturması ve çekilme boşluğu ile birlikte değerlendirilir. Hangi kolun neyi sürdüğü montajdan doğrulanır; kamın görünmesi pres kuvvetini de onun sağladığını kanıtlamaz. [1]
| Hareket | Ne hareket eder veya tutulur? | Devam etmeden kontrol |
|---|---|---|
| 1. Aç ve serbest bırak | Üst kalıbı aç, parçayı serbest bırak. | Sıyırma ve serbest kalmayı kontrol et. |
| 2. Kavra ve kaldır | Parçayı güvenle tut ve kaldır. | Kavramayı ve konumlayıcılardan kurtulmayı doğrula. |
| 3. İlerlet | Parçayı A’dan B’ye ilerlet. | Tüm hareket hacmini kontrol et. |
| 4. Oturt ve bırak | Parçayı B’ye oturt, sonra bırak. | Bırakmadan önce destek ve konumu doğrula. |
| 5. Çekil ve dön | Çalışma alanından çekil ve boş dön. | Kapanmadan önce güvenli konuma ulaş. |
| 6. Kapat ve presle | Sonraki işlem için kalıbı kapat. | Parça konumunu ve kapanma koşullarını doğrula; çevrimi kararlaştırılan deneme koşullarında sınayın. |
Bekleme ve faz neden akıcı görünümden önemlidir?
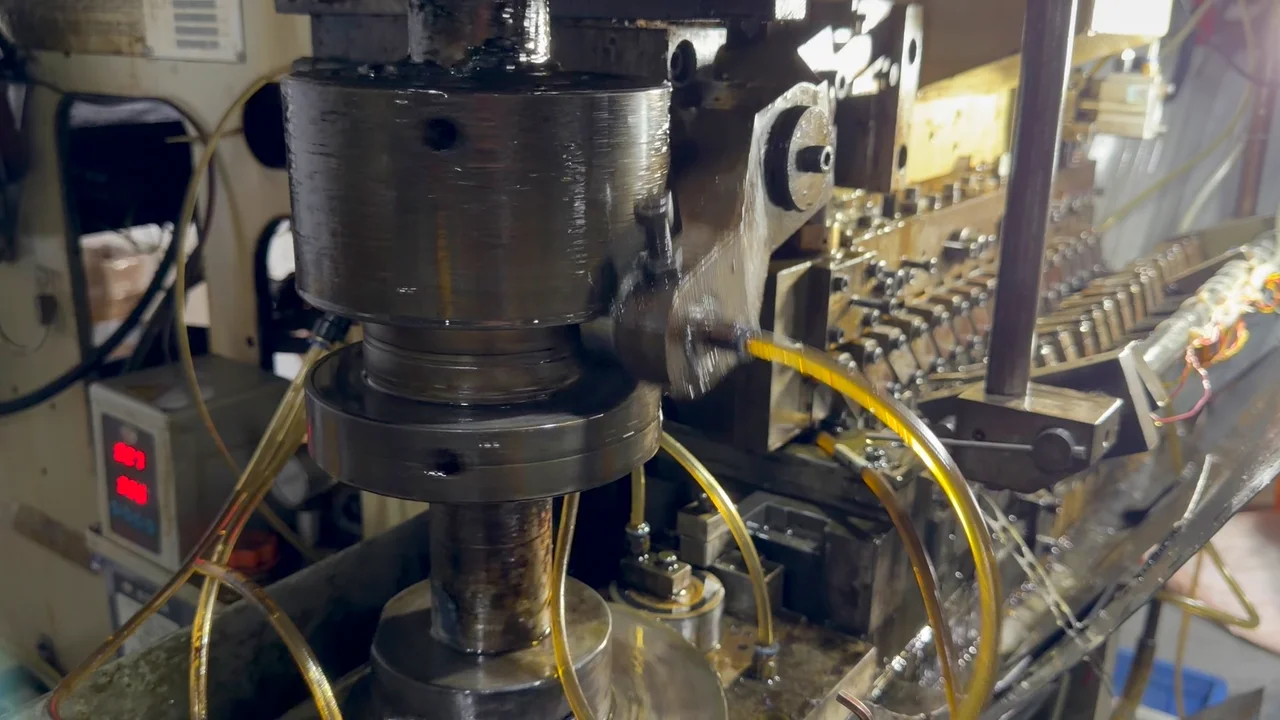
Tek tek çalışan hareketler birleşince hata verebilir. Kavrama tamamlanmadan kaldırmak parçayı düşürebilir; konumlandırıcıdan kurtulmadan ilerlemek çarpışma yaratabilir; sağlam oturmadan bırakmak konumu bozabilir.
Pres koçu, baskı veya itici elemanlar ve transfer hareketlerini aynı zaman ya da ana açı eksenine yerleştirin. Uç konumlarla birlikte geçişleri de kontrol edin: bir hareket ne kadar tamamlanmadan diğeri başlayamaz?
Üst kalıbın açılması yalnızca bir koşuldur. Parça çıkarılabilir olmalı, tutan elemanlar bırakmalı ve parça-tutucu yolunun tamamı açık olmalıdır. Zaman penceresi takım ve makineye bağlıdır; tek bir sabit açı çizelgesi tüm kalıplara uygulanamaz.
Mekanik senkronizasyon nominal hareket ilişkilerini belirler. Aşınma, boşluk, elastik sehim ve parça değişimi çalışmayı etkileyebilir. Tasarlanan zamanlamayı montaj ve kalıp denemelerinde doğrulayın.
Aynı yol hız artırılınca neden kararsızlaşabilir?
Yol nereden geçileceğini, hareket kanunu oraya nasıl ulaşılacağını belirler. Ani hız değişimleri büyük ivme ister; atalet yükü ve titreşim artar. Kam kitabı sabit hızlı hareketin uçlarındaki hız süreksizliklerini ve yüksek hızdaki sınırlamalarını açıklar. [1]
Strok h, süre T ve değişmeyen normalize hareket kanunu f için s = h·f(t/T) yazılır. Zamana göre türev alındığında hız h/T, ivme h/T² ile ölçeklenir.
Strok ve hareket kanunu aynıyken süreyi yarıya indirmek tepe ivmesini dört katına çıkarır. Hareketli kütle de aynıysa ilgili atalet kuvveti bileşeni dört kat olur. Bu, toplam yükün, aşınmanın veya üretimin dört kat değişeceği anlamına gelmez.
Elle çevirme veya yavaş boş çalışma temel yolu gösterir; hedef hızdaki yüklü kararlılığı göstermez. Güvenli kavrama, transfer çubuğu titreşimi, parça sıçraması ve yerleştirme sonrası durulma süresi kontrol edilmelidir.
Hareket eden mekanizmada başka neler incelenmeli?
Strok dışında izleyici kısıtı, kuvvet aktarımı ve tutucudan istasyon konumlandırmasına geçiş değerlendirilmelidir.
İzleyici teması ve dönüş
Yay, yerçekimi, kanal veya eşlenik kamlar izleyici kısıtını sağlayabilir. Yaylı dönüşte atalet, sürtünme ve iş yükü altında temas korunmalıdır. Kanal ve eşlenik kamlarda da boşluk, yağlama, temas ve montaj hataları incelenir. [1]
Dönüşü iş stroku ile birlikte değerlendirin. Dışarı itebilmek, çevrim boyunca kontrollü geri dönüşü kanıtlamaz.
Basınç açısı, kılavuzlama ve temas geometrisi
Basınç açısı, temas kuvveti yönü ile izleyici hareketi arasındaki ilişkiyi tanımlar. Doğrusal izleyicide daha büyük açı genellikle kılavuzdaki yanal yükü artırır. Kabul edilebilir değer; mekanizma, hız, sürtünme ve yüke bağlıdır, tek genel sınır yeterli değildir. [1]
Makaralı izleyicide makara merkezinin yolu gerçek kam profilinden farklıdır. Merkez yolunu doğrudan kam konturu olarak işlemeyin. Kitap önce adım eğrisini, ardından çalışma profilini belirler. [1]
Kim tutuyor, kim konumlandırıyor?
Tutucular taşıma sırasında parçayı kontrol eder. Nihai işlem konumunu tasarıma göre pimler, referans yüzeyleri, kalıp boşluğu veya özel fikstür belirleyebilir.
Teslim konumu, destekler, konumlandırıcılar ve bırakma anını tanımlayın. İnce cidarlı, şekillendirilmiş veya görünümü önemli parçalarda kuvvet ve temas bölgesini kontrol ederek daha güçlü kavramanın iz ya da deformasyon yaratmasını önleyin.
Transfer, şerit besleme ve kalıp içi yanal hareketi ayırın
Yanal kam, yan delme veya şekillendirme yapabilir. İstasyonlar arası parça taşımasından farklı bir görevi vardır. Aynı kalıpta bulunabilir ve zamanlama gerektirebilirler; kam prensibini paylaşmaları işlevlerini aynı yapmaz.
| Mekanizma | Ana görev | İnceleme odağı |
|---|---|---|
| Parça transferi | Ayrılmış taslak veya parçaları istasyonlar arasında taşımak. | Kavrama, yol, destek ve konumlandırma devri, kapanma boşluğu. |
| Progresif şerit besleme | Henüz ayrılmamış parçaları taşıyan şeridi istasyonlardan geçirmek. | Adım, taşıyıcı desteği, besleme ve pilot koordinasyonu. |
| Kalıp içi kama veya yanal kam | Girişi yanal veya eğik iş strokuna dönüştürmek. | İş stroku, kuvvetler, kılavuzlama, dönüş ve şekillendirme çarpışmaları. |
Transfer değerlendirmesinde hangi kanıtlar istenmeli?
Çalışan bir gösterim hareketi açıklar. Belirli parça için bunu gerçek kalıplar ve iş parçalarıyla ilişkilendirin.
Bu kayıtlar, hareket gösteriminden kararlaştırılan koşullarda tekrarlanabilir parça devrine geçmeyi sağlar. Kabul ölçütleri ve deneme kapsamını önceden belirleyin; akıcı bir video bunların yerine geçmez.
- İstasyon ve ara parça çizimleri: her aşamada şekil, kavrama konumu, destek ve referanslar.
- Ortak zamanlama diyagramı: pres, baskı veya iticiler, kavrama, kaldırma, ilerleme ve izin verilen örtüşmeler.
- Tam çarpışma kontrolü: parçalı ilerleme, oturtma, bırakma ve boş dönüş; değişimler, çıkıntılar ve gerekli açıklıklar dahil.
- Kararlaştırılan koşullarda parçalı deneme kayıtları: çizim revizyonu, malzeme, ayarlar, hız, gözlem kapsamı ve sorunlar; sonraki ölçü ve yüzeyler de kontrol edilir.
- Hata algılama ve bakım: eksik parça, başarısız alma veya eksik yerleştirme nasıl algılanır ve ele alınır; makaralar, kılavuzlar ve tutucular nasıl kontrol edilir ve bakımı yapılır.