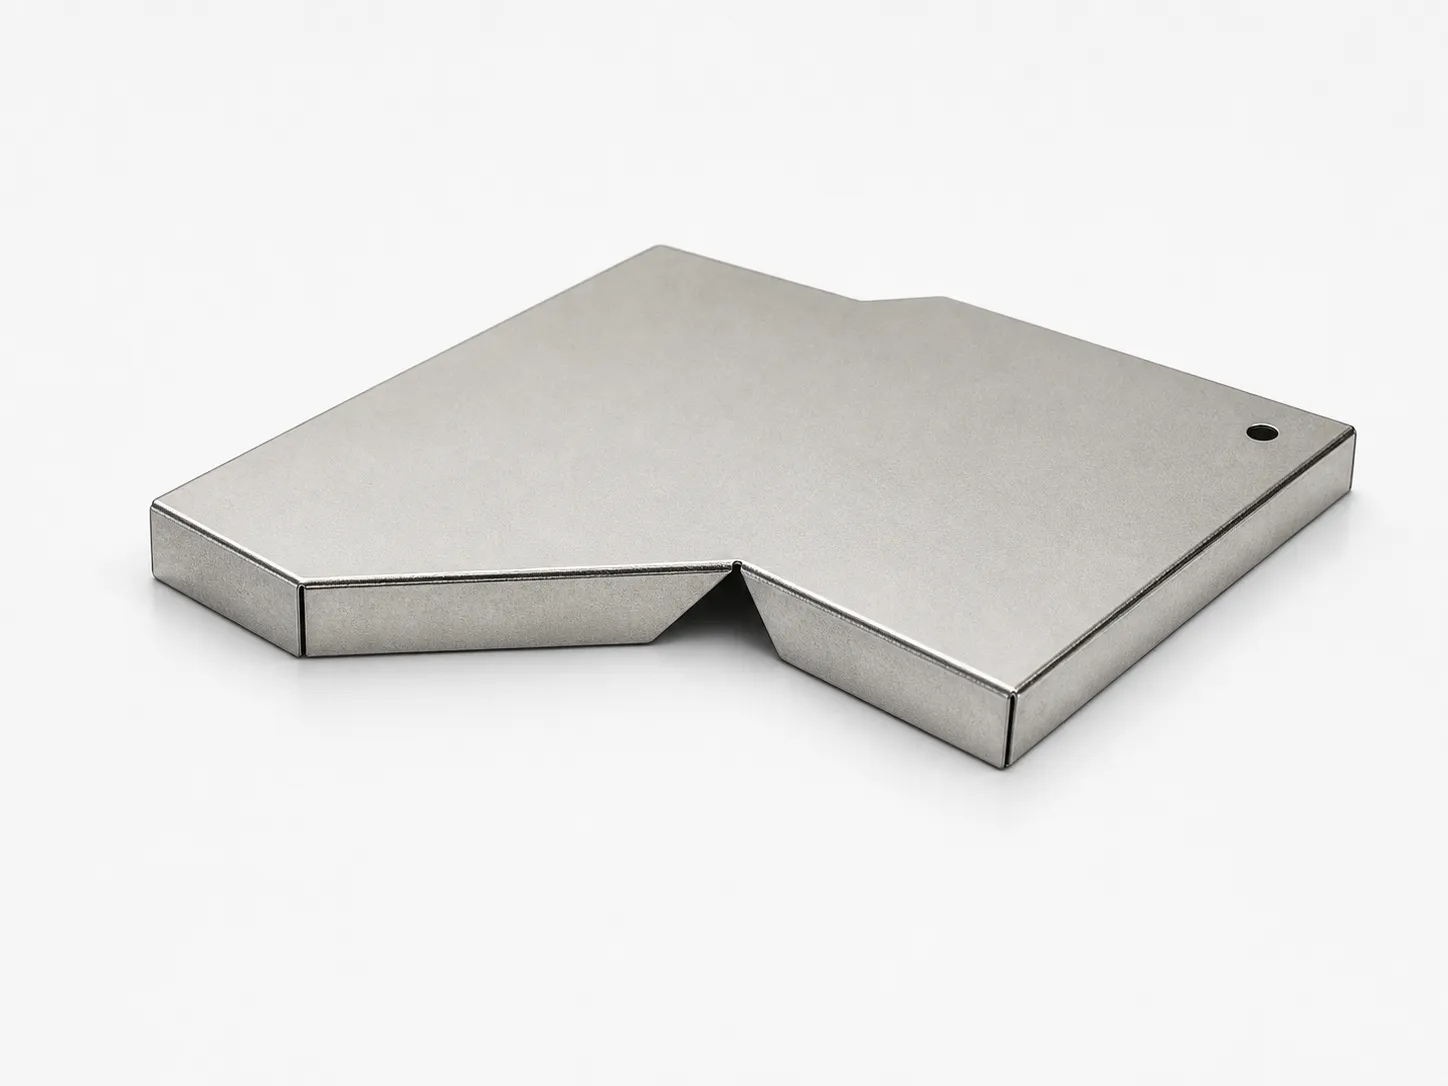
天面が平らでも、シールド缶がPCBに均等に接するとは限りません。はんだ付け縁の反り、端子間の高さの違い、バリによる浮きが生じることがあります。検査は、こうした機能に関わる箇所を対象にする必要があります。
見積もり依頼の前に、スキャナーを選んだり測定手順書を作ったりする必要はありません。基板との接触箇所を示す図面や写真に、「この角が浮く」「ふたがうまくはまらない」といった説明を添えるだけでも、技術検討を始める材料になります。
シールド缶のどの部分に平らさが必要ですか?
管理するのは、はんだ付けフランジ、離れた端子、接触縁、ふたの受け面など、機能を担う箇所です。天面の平面度が良好でも、はんだ付け面が適合する証拠にはなりません。測定項目を決める前に、図面や写真で対象範囲を示します。
表面の平面度は、指定公差だけ離れた2つの平行平面の間に対象面を収める要求です。形状公差であり、データムを参照しません。測定には支持治具やソフトウェア上の参照平面が必要な場合がありますが、それらが平面度公差に必須のデータムになるわけではありません。[1]
- 連続したフランジ:指定のはんだ付け面を評価します。フランジ全体を一体として管理するかどうかを図面で明確にします。
- 離れた端子:どの端子を共通の公差域に収めるかを明確にします。端子がそれぞれ平らでも、1本だけ高い場合があります。個別の平面度検査では、端子同士が同一平面上にあることは確認できません。
- 別の形体に対する高さや向き:図面にある該当の寸法・幾何公差とデータムを使います。すべての高さの差を「平面度」と呼ばないようにします。
そのまま置いて測りますか、それとも治具で固定しますか?
シールド缶は、受入条件で指定された状態で測定します。自由な状態、拘束した状態、はんだ付け後では形状が異なることがあります。浮いた角を押さえると受入時の問題を隠してしまいますが、組み付け後の状態を評価する場合は、明確に定めた拘束条件が適切なこともあります。[2]
支持位置、向き、必要に応じて保持力を取り決めます。自由状態の検査では、部品を平らにする余分な荷重を加えません。真空吸着も薄い天面を変形させる可能性があるため、確認が必要です。「治具で測定」とだけ書くより、設置状態の写真を残すほうが比較しやすくなります。
- 成形後、表面処理後、輸送後、はんだ付け後など、どの段階で検査したかを記録します。供給側と結果を照合するときは、同じ段階で比較します。
- 参照面と部品に異物がないか確認します。挟まった粒子やバリでがたつく場合もあるため、記録して原因を調べてから全体の反りと判断します。
- 組み付け時のすきまを調べるときは、シールド缶とPCBを分けて確認します。基板の反り、はんだペースト、搭載条件も接合状態に影響します。
がたつきや浮きをすきまゲージで確認するには?
すきまゲージは、支持したシールド缶と状態を確認した参照面の間に、リーフを差し込める場合に有効です。指定位置のすきまに既知の厚さが入るかを確認できます。これは実用的な着座すきまの検査ですが、そのまま表面全体の平面度測定になるわけではありません。
参照面を清掃し、合意した方法で部品を支持します。天面を押さえずに浮いた箇所を探し、リーフをすきまと平行に、弱く一定の力で差し込みます。部品が動いたり曲がったりした場合、その読み取りは信頼できません。設置方法か測定方法を見直します。
- 測定範囲:指定された角、長辺、端子を確認します。四隅だけでは、長辺の途中にある反りを見逃すことがあります。
- 記録:測定位置と、部品を動かさずに入るリーフ厚さを記載します。必要なら、次に厚いリーフが入らないことも記録します。厚さの刻みを超えた細かさで結果を報告しません。
- 方法の切り替え:すきまに届かない場合、操作による差が大きい場合、または図面が検証済みのゲージ検査では確認できない幾何特性を要求する場合は、適した高さ測定を使います。
固定式光学センサーや3Dスキャンはどんなときに有効ですか?
3Dレーザーラインスキャンは、フランジや複数の端子の高さ分布を調べ、手作業の測定点の間にある変形も確認したい場合に有効です。部品またはセンサーの移動中に連続した輪郭を取得し、高さマップにまとめます。ソフトウェアは図面要求に合わせて選択した領域を評価します。[3]
固定式光学センサーは、部品の位置が安定していれば、指定点を素早く確認できます。ただし方式によって出力は異なります。校正済みの変位センサーは高さを出せますが、光の遮断やしきい値を使う方式では合否のみの場合があります。測定点の間まで自動的に検査されるわけではありません。
- 細い端子や縁を測定できるか、側壁や治具がレーザーやカメラの視野を遮らないかを確認します。データが取得できない箇所を、そのまま合格にしてはいけません。
- 実際の材質と表面処理状態で検証します。反射、動き、測定点の間隔、センサーの測定範囲によって、有効なデータは変わります。
- ソフトウェアがどの点を、なぜ除外するかを確認します。反射ノイズを除く処理で、本当の端子曲がりや機能に影響する縁の不良まで消さないことが重要です。
高さの測定報告を読む:4点の計算例
同じ固定参照平面に対する4点の高さが、0.02、0.03、0.04、0.09 mmだったとします。この4点の最大値と最小値の差は、0.09 − 0.02 = 0.07 mmです。これは測定した点の間の高さの差を示しますが、フランジ全体の平面度を表すものではありません。
値には参照平面に対する部品の傾きが含まれる場合があり、4点だけでは途中の盛り上がりを捉えられないこともあります。平面度の評価には対象表面のデータと、図面の仕様が求める評価方法を使います。端子のコプラナリティは指定端子をまとめて評価します。端子ごとに別々の平面を当てはめると、端子間の高さの差が見えなくなる場合があります。
シールド缶の使用に影響する外観不良は何ですか?
外観検査では、組み付けや接触に影響する損傷と、見た目だけに関わる痕跡を分けます。CCD・CMOSカメラによる通常の2D画像検査は、見える輪郭、形状の欠落、表面の変化を確認できます。高さ、バリ寸法、皮膜厚さ、電気的接触の品質が受入条件に含まれる場合は、それぞれ適した検査が必要です。
注記した写真や承認済みサンプルを用いて、各領域の許容状態と不良を示します。目視比較では照明、観察方向、距離、倍率をそろえます。写真に暗い部分があるだけでは、汚れ、表面処理の違い、光の反射のどれが原因かは判断できません。
- PCB側とはんだ付け縁:端子の曲がり、遊離した金属片、着座を妨げるバリ、接合箇所の汚れを確認します。場所を特定して機能への影響を評価します。
- ふたと接触縁:へこみ、クリップの変形、着座やかみ合いを妨げる損傷を確認します。画像で機能を判断できない場合は、相手部品との嵌合を確認します。
- 外観面:傷や加工痕を許容する場所と、再確認が必要な状態を定義します。隠れる側壁と目に触れるふたでは、同じ傷でも判定基準が異なることがあります。
- 表面処理:目に見える変色や損傷と、皮膜厚さ、密着性、はんだ付け性の要求を分けます。画像検査の合格だけでは、これらの特性は確認できません。
検査方法の信頼性はどう確かめますか?
信頼できる検査方法は、代表的な部品で安定した結果を出し、良品と検出すべき不良を区別できます。測定器、支持、投入、ソフトウェア、作業者を含む仕組み全体を検証します。センサー分解能が示すのは測定の刻みであり、最終結果の不確かさではありません。NISTのガイドでも、ばらつきと偏りを別々に検討します。[4]
- サンプル選定:通常の生産ばらつき、既知の曲がり、表面処理の違い、合否境界に近い部品を含めます。適切な合意済みの方法で各サンプルの基準となる状態を確認します。
- 置き直しを含む繰り返し:測定ごとに部品を取り出して再設置します。必要な作業者、日、治具の段取り替えを含めます。部品を動かさずに再スキャンするだけでは、扱い方による差を確認できません。
- 数値の一致:繰り返し測定のばらつきと、参照方法との差を確認します。ゲージR&Rはばらつきの評価に役立ちますが、校正、偏り、その他の不確かさの要因も考慮します。
- 合否選別:2種類の誤りを分けて報告します。過剰判定率は「不合格にした良品数÷検査した良品数」、見逃し率は「合格にした不良品数÷検査した不良品数」です。全体の「正解率」だけでなく、個数と不良の種類を示します。
- 工程全体の試行:投入、検査、計算、選別、梱包まで確認します。不良品や読み取り不能品の行き先を確かめ、材質・治具・ソフトウェアの変更後は方法を再確認します。
購入側と供給側の測定結果が合わない場合は?
同じシールド缶が一方で合格、他方で不合格になる場合は、公差変更やロット返品を判断する前に測定条件を比較します。対象形体、図面の版、工程段階が同じかを確認し、保管した同じサンプルで支持、拘束、測定範囲、計算設定を照合します。
境界付近の部品や読み取り不能品は、合意した再検査方法で判断できるまで区分して保管します。繰り返し測定のうち、たまたま合格した値だけを採用しません。報告書では部品またはロット、対象箇所、限度、方法、設置条件、再検査の判断を結び付けます。「OK」だけでは食い違いを説明できません。
- 置き直すとすきまが変わる場合:まず着座、異物、支持、扱い方を調べます。
- 手作業と光学測定が合わない場合:同じ着座すきままたは幾何特性を見ているか確認し、測定範囲と元データを比較します。
- はんだ付け後や輸送後だけに問題が出る場合:その前後のサンプルを比較し、組み立てや梱包条件を見直します。
| 方法 | 確認できること | 得られる結果 | 確認すべき条件 |
|---|---|---|---|
| 参照面とすきまゲージ | 指定位置にリーフを入れられる着座すきまがあるか | リーフ厚さによるすきま確認 | 操作力、支持、範囲。表面全体の平面度が自動的に得られるわけではない |
| 固定式光学センサー | 指定した縁や測定点の高さが範囲内か | センサーに応じた点の高さまたは合否 | 測定原理、位置の安定性、測定点間の変形 |
| 3Dレーザーラインスキャン | 指定フランジや端子の高さがどう変化するか | 高さマップと指定の幾何評価 | 反射、死角、点間隔、校正、評価設定 |
| CCD・CMOSによる2D画像検査 | 可視形状や表面状態が適合するか | 画像、特徴部の寸法、不良分類 | 照明、合意済み不良見本、観察面。高さには追加測定が必要 |
| 幾何測定と画像検査の組み合わせ | 各部品が幾何条件と外観条件の両方を満たすか | ひも付けた結果と選別判定 | 部品追跡、段取り替え確認、読み取り不能品の処理、不良品の区分 |